Medições
Medições de velocidade, wow e flutter: gira-discos Transrotor
Este site prometia ensaios instrumentais assim que a Isostase funcionasse. Aqui estão os primeiros, num único gira-discos: números publicados com o método e os limites, não uma ficha técnica.
O contexto
A Isostase comanda um Transrotor Zet 3, primeiro com um motor e depois com dois. A tabela compara várias configurações da Isostase com duas fontes originais da Transrotor, anonimizadas (A e B): o objetivo é situar ordens de grandeza, não classificar modelos. As fontes originais foram medidas tal como estavam, sem ajuste. Todas as medições foram feitas no mesmo gira-discos, nas mesmas condições.
O método
- Disco: The Ultimate Analogue Test LP, lado 1, faixa 10 (tom de 3 150 Hz previsto para o wow e flutter).
- Aquisição: interface QuantAsylum QA403, script Python, 40 segundos por passagem (cerca de 22 voltas do prato). Quatro passagens por configuração, em média; são muito próximas umas das outras.
- Tratamento: a frequência instantânea do tom é convertida em desvio relativo (%), analisada por FFT, ponderada por uma curva de tipo AES6 e separada em duas bandas: wow de 0,5 a 6 Hz, flutter de 6 a 200 Hz. Toma-se o valor RMS de cada banda; o W&F ponderado total é a raiz da soma dos seus quadrados.
- Velocidade: deduzida do mesmo tom, relativamente a 33,333 rpm.
Uma precisão importante: trata-se de uma ponderação de tipo AES6 com deteção RMS. Não é uma medição conforme com a norma AES6-2008, que define uma deteção de pico ponderada, e a separação wow/flutter a 6 Hz é uma escolha do nosso tratamento. Estes valores não são, portanto, diretamente comparáveis com os de uma ficha técnica anunciada «segundo a AES6».
Os resultados
| Configuração | Velocidade (rpm) | Desvio | Wow (%) | Flutter (%) | W&F ponderado (%) |
|---|---|---|---|---|---|
| Isostase, 2 motores, regulado, audição silenciosa 70 % | 33,342 | +0,025 % | 0,0479 | 0,0175 | 0,0510 |
| Isostase, 2 motores, regulado, 100 % | 33,338 | +0,013 % | 0,0474 | 0,0184 | 0,0508 |
| Isostase, 2 motores, não regulado, 100 % | 33,339 | +0,016 % | 0,0471 | 0,0181 | 0,0505 |
| Isostase, 1 motor, não regulado, 100 % | 33,495 | +0,48 % | 0,0412 | 0,0189 | 0,0453 |
| Isostase, 1 motor, regulado, 100 % | 33,342 | +0,025 % | 0,0451 | 0,0194 | 0,0491 |
| Fonte original A, 1 motor | 33,543 | +0,63 % | 0,0465 | 0,0187 | 0,0501 |
| Fonte original B (fria), 1 motor | 33,822 | +1,47 % | 0,0462 | 0,0195 | 0,0501 |
| Fonte original B (quente), 1 motor | 33,656 | +0,97 % | 0,0459 | 0,0194 | 0,0498 |
O desvio é a diferença entre a velocidade medida e 33,333 rpm. «70 %» e «100 %» designam a amplitude de saída da Isostase. Nas duas linhas da fonte B, o gira-discos já está à temperatura de funcionamento: é a frequência de saída da fonte que muda com a sua própria temperatura. O desvio é positivo quando o prato roda depressa demais.
O que estas medições mostram
- A velocidade. Com regulação, a velocidade mantém-se a 0,013 a 0,025 % da nominal. As fontes originais, medidas tal como estavam, ficam a +0,63 % e a +1,47 % (+0,97 % depois de aquecer). Para o ouvido, 0,5 % corresponde a cerca de 8 cents e 1,5 % a cerca de 25 cents, um quarto de meio-tom. Um ajuste fino destas fontes talvez tivesse reduzido o desvio: o que aqui se compara é o seu estado tal como estava. Na Isostase, o ajuste fino da frequência, feito separadamente para cada velocidade, permite anular facilmente este desvio, mesmo em malha aberta. Um ajuste fixo não acompanha, porém, uma deriva durante o uso, como a observada na fonte B com a temperatura: é esse o papel da regulação.
- O wow e flutter. Todos os totais ponderados situam-se entre 0,045 e 0,051 %, com um wow de 0,041 a 0,048 % e um flutter de 0,0175 a 0,0195 %. A Isostase não degrada de forma mensurável o wow e flutter em relação às fontes originais. Também não o melhora: as diferenças entre configurações são demasiado pequenas para serem interpretadas.
- A regulação. Corrige a velocidade média; não foi concebida para reduzir um wow e flutter cuja origem está sobretudo no disco, na cápsula, no braço ou no prato.
- Binário a 45 rpm. No nosso exemplar da fonte original B, a tensão de saída não chega para manter um binário constante a 45 rpm: o prato tem dificuldade em atingir a velocidade em cada arranque. Na Isostase, 18 V RMS bastam para acionar corretamente o motor a 33⅓ rpm; a 45 rpm são precisos 24 V RMS (mesma relação tensão/frequência). A unidade de pré-série atinge por agora o limite de 19,5 V RMS a 45 rpm (medidos em 150 Ω); a versão de série fornecerá estes 24 V RMS. Estas observações sobre o binário são qualitativas, feitas num exemplar de cada fonte; os 24 V RMS resultam da relação tensão/frequência, não de uma medição de binário.
Porque é que 50 Hz não dá 33,333 rpm
A única verdadeira surpresa destas medições: a 50 Hz exatos, o gira-discos roda depressa demais.
Com exatamente 50 Hz, um motor síncrono daria, em teoria, 33,333 rpm. Na configuração de série, a medição diz outra coisa: são precisos cerca de 49,8 Hz (multímetro) para que o sensor ótico indique 33,33 rpm e a faixa de 1 kHz do disco de teste seja lida a 1,000 kHz. A 50 Hz exatos, o prato rodaria portanto cerca de 0,4 % depressa demais (cálculo: a velocidade de um motor síncrono é proporcional à frequência). Não é uma deriva: é uma relação mecânica estática (polia, correia, deslizamento) própria deste gira-discos. Uma fonte com frequência «exata» não garante, por isso, a velocidade certa. Só a medição da velocidade real do prato o garante, e é isso que a regulação faz. A tabela (1 motor, não regulado), em malha aberta a 50 Hz, mostrou um desvio no mesmo sentido e da mesma ordem de grandeza (+0,48 %).
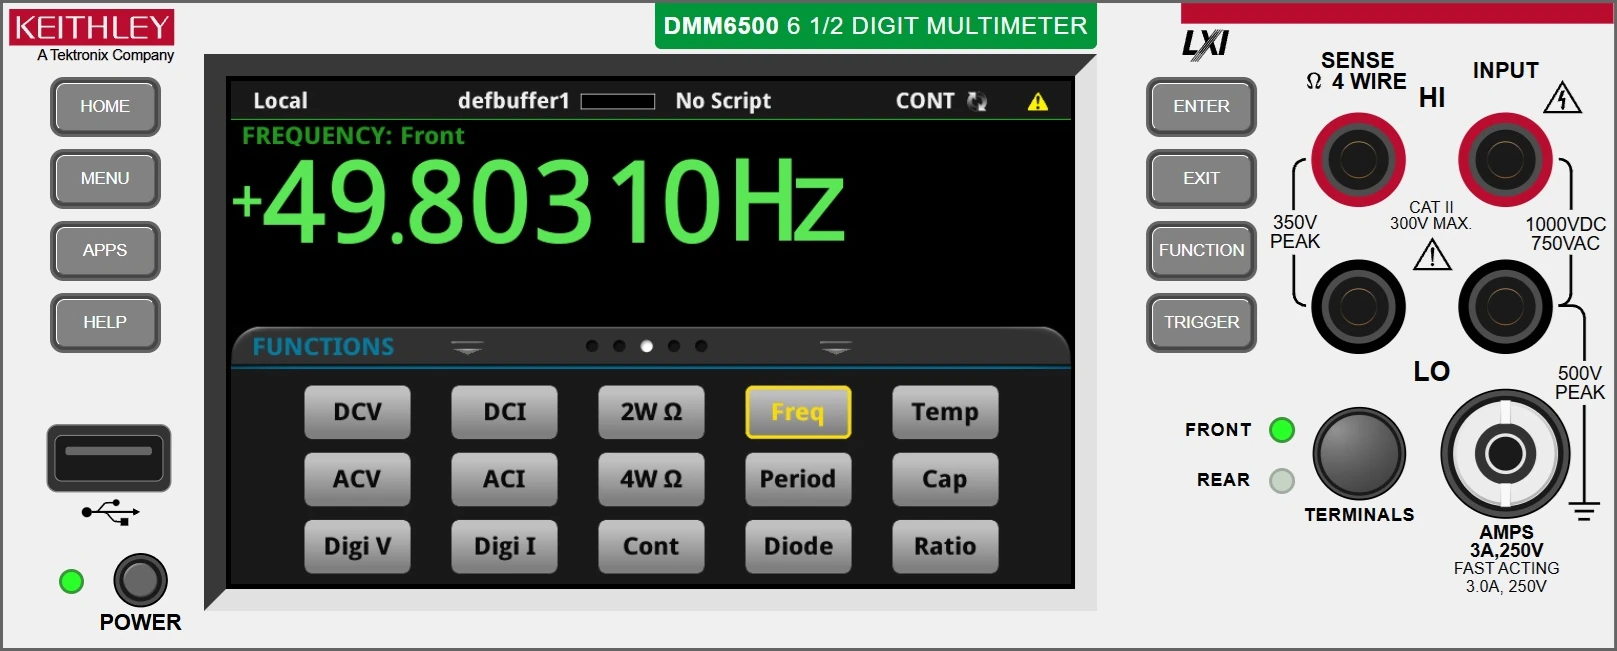
Exatidão do multímetro a esta frequência: ±0,030 % da leitura (≈ ±15 mHz); os últimos dígitos apresentados não são significativos.
Referência de frequência: antes e depois da calibração
A frequência de saída do Isostase assenta numa referência de quartzo, calibrada de fábrica em cada aparelho. Eis, para a configuração de série, a frequência de calibração de 1 kHz lida com um multímetro Keithley DMM6500, antes e depois da calibração.
As duas imagens são capturas do painel frontal virtual do DMM6500: a interface web (LXI) do aparelho reproduz o seu painel frontal, ecrã incluído. Não são fotografias do ecrã físico. Um clique numa imagem abre-a em tamanho real.
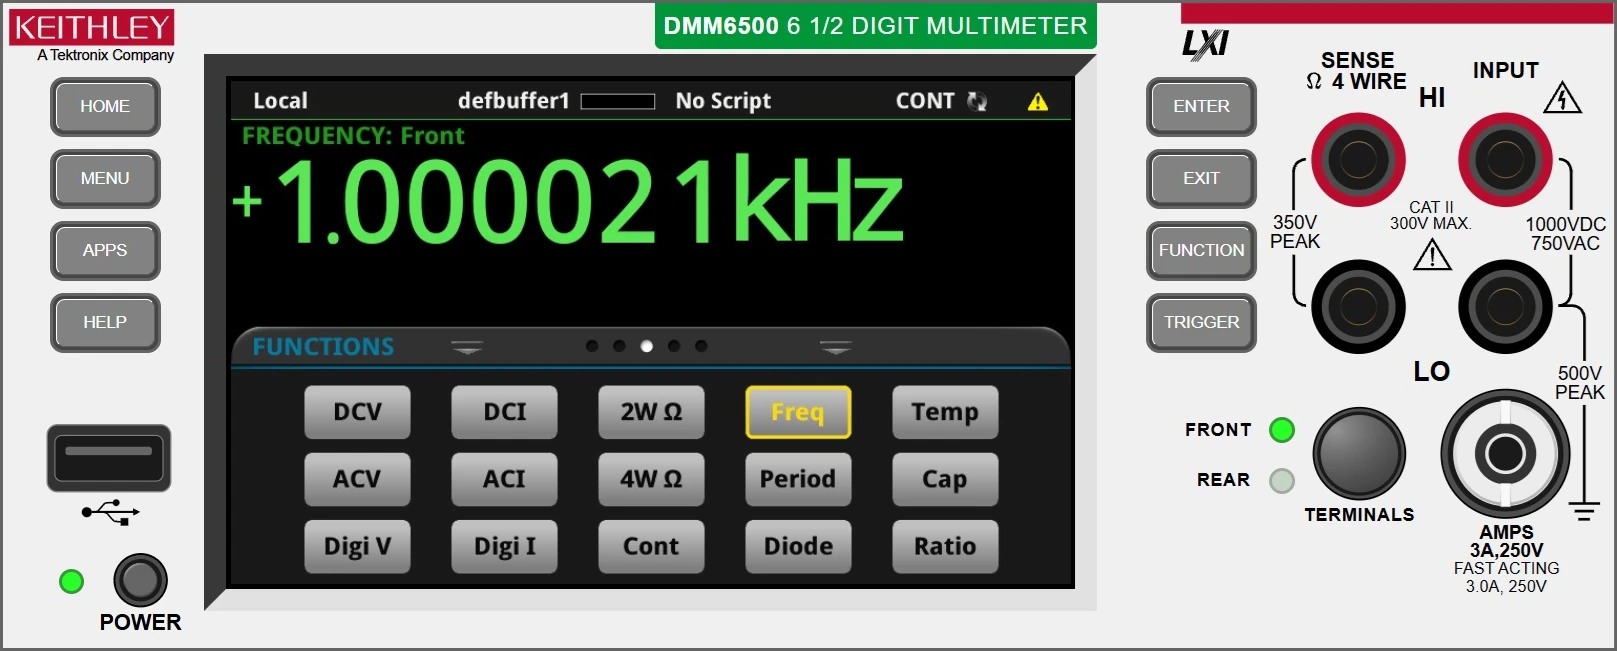
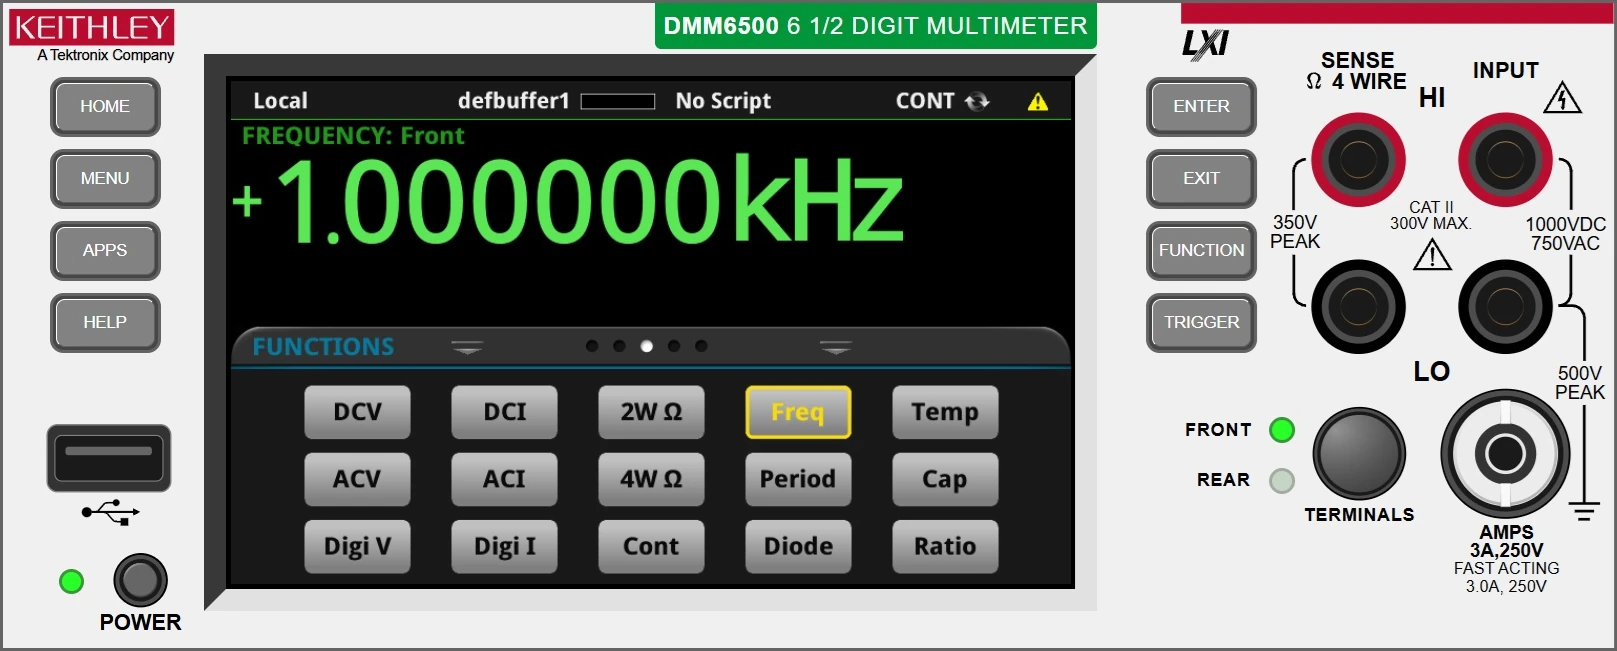
O multímetro apresenta a frequência com uma resolução de 1 mHz (1 ppm a 1 kHz). Tem menos de seis meses e a sua ficha técnica indica, a 1 kHz, uma incerteza de ±0,010 % da leitura, ou seja, 100 ppm (especificação a 2 anos). O desvio de 21 ppm antes da calibração é, portanto, inferior à incerteza absoluta do instrumento: as duas leituras, feitas com o mesmo multímetro nas mesmas condições, mostram o deslocamento da frequência, mas por si só não demonstram uma exatidão absoluta de 1 ppm.
As saídas do motor no osciloscópio
Mesmo princípio que para a frequência: estas capturas vêm do painel frontal virtual de um osciloscópio Keysight DSO-X 2014A (100 MHz), apresentado num navegador. Mostram, para a configuração de série, as duas fases da saída do motor (canal 1 a amarelo, canal 2 a verde; 10 V/div, 5 ms/div), com o motor em carga, a 100 % e depois a 70 % (audição silenciosa). Um clique numa imagem abre-a em tamanho real.
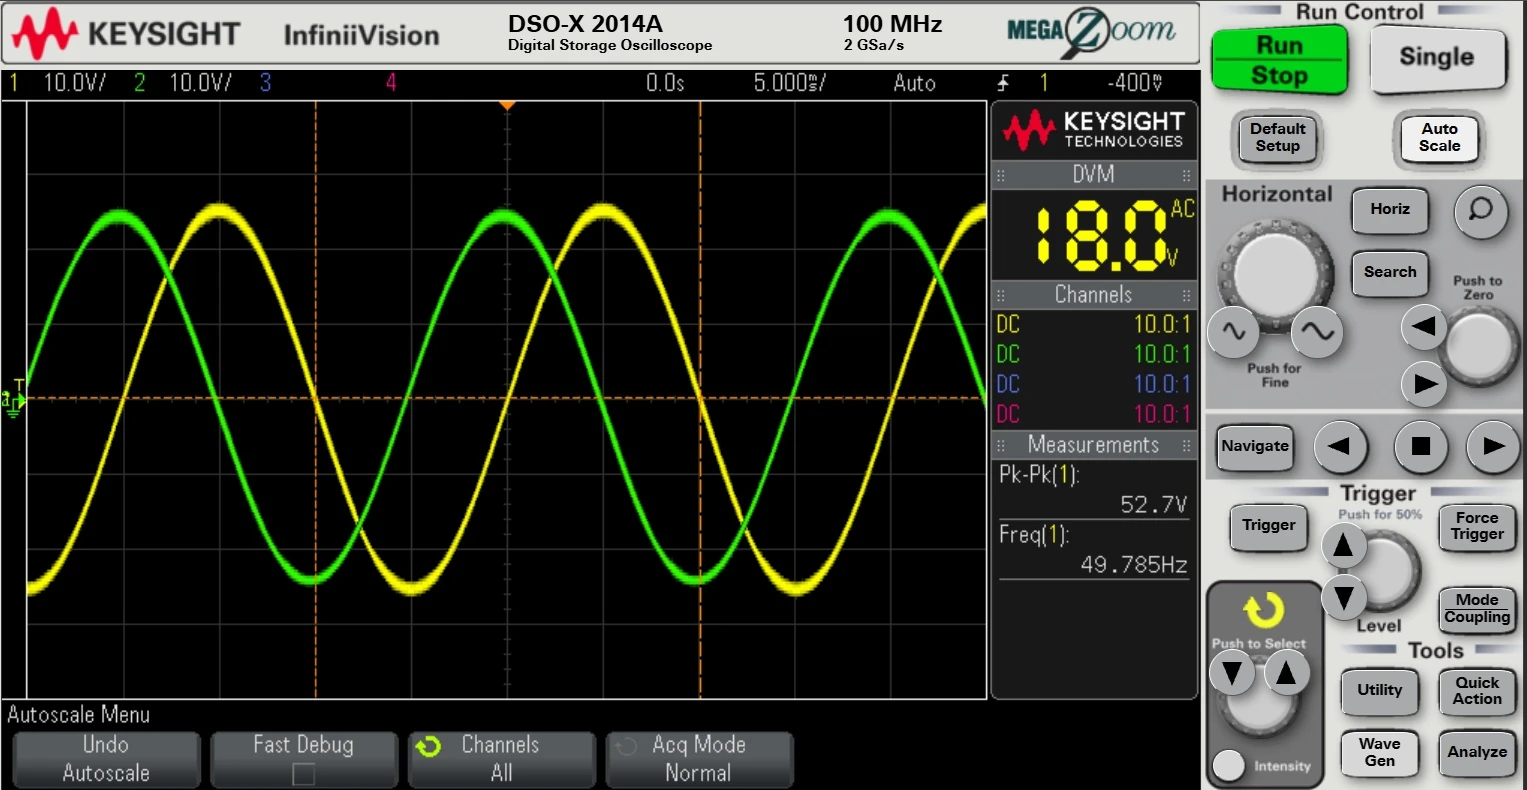
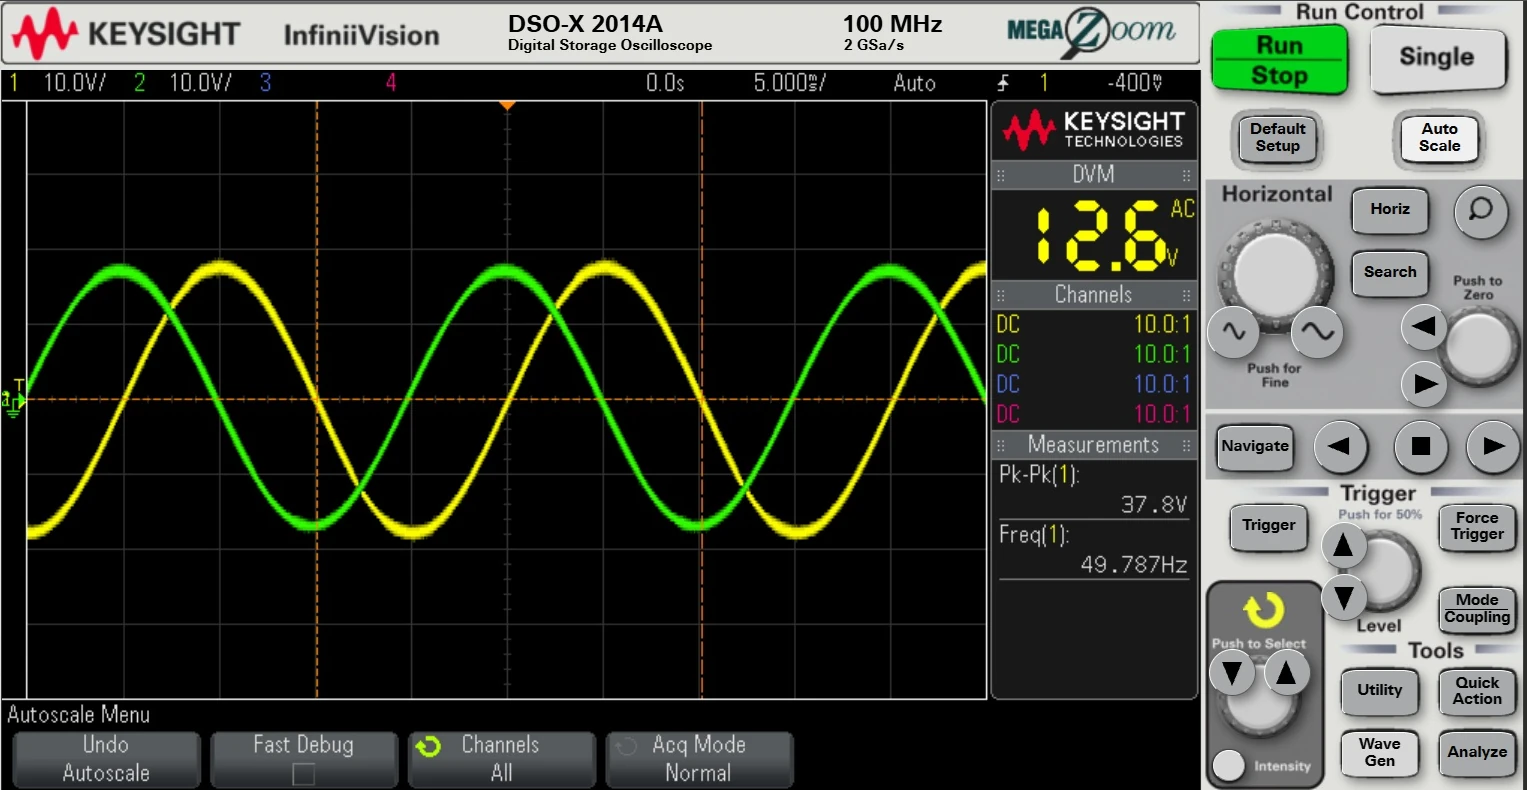
As duas sinusoides são regulares e estão desfasadas de cerca de 90° (um quarto de período) nesta captura, sendo a fase ajustada automaticamente e individualmente para cada motor. Nesse momento, o sensor ótico indica 33,33 rpm, a faixa de 1 kHz do disco de teste é lida a 1,000 kHz e a frequência de saída é de cerca de 49,8 Hz no multímetro. A amplitude passa de 52,7 para 37,8 V pico a pico, ou seja, cerca de 72 % do valor a 100 % para um ajuste de 70 %, o que se mantém dentro da incerteza do osciloscópio.
Com os motores, o topo das sinusoides é um pouco espesso. As medições são feitas com os motores montados e a rodar: geram uma força contraeletromotriz (FCEM) que se sobrepõe à tensão de saída e perturba o sinal.
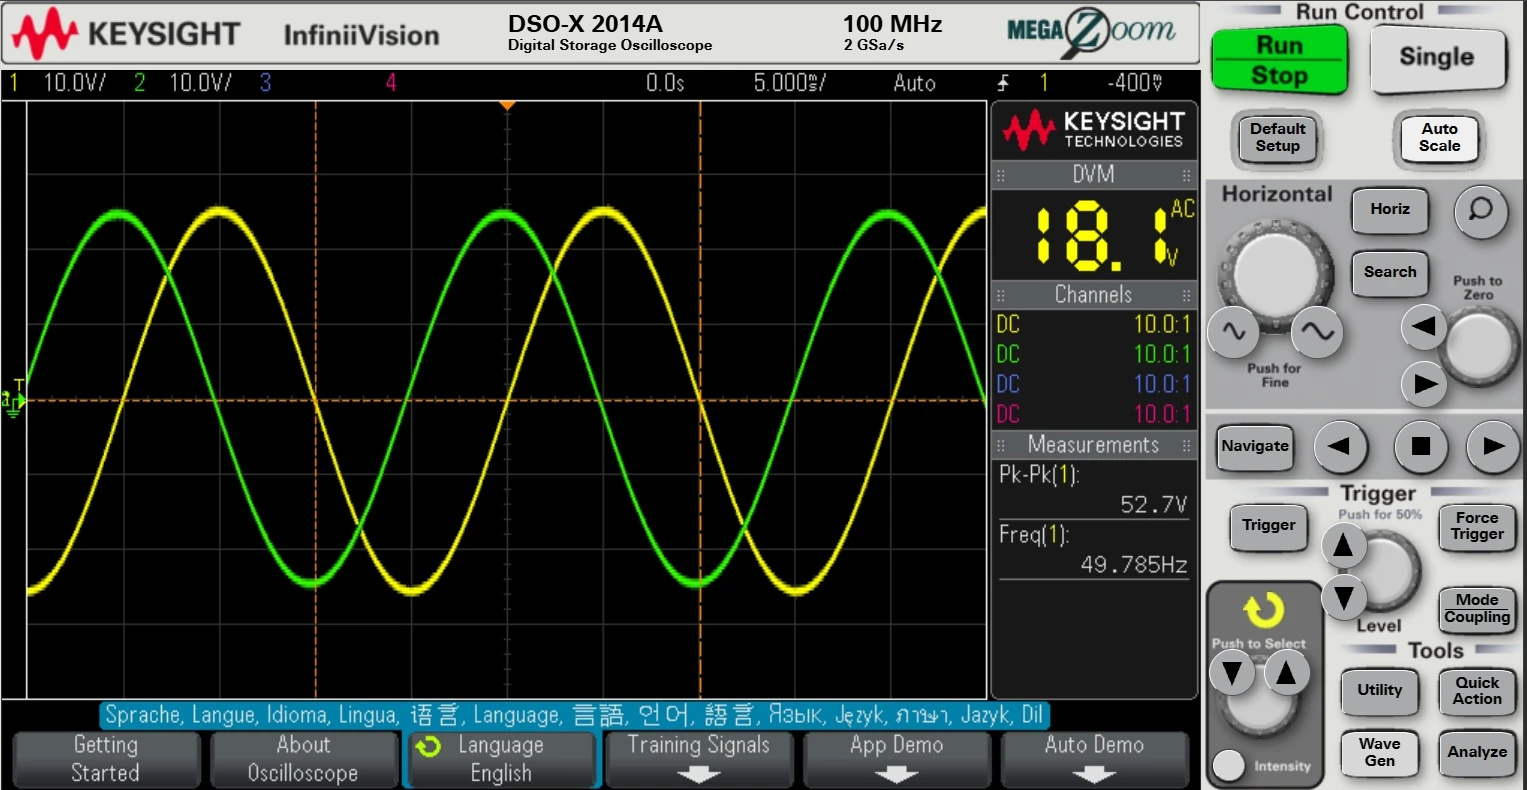
Mesma medição com resistências de 150 Ω no lugar dos motores: a amplitude (52,7 V pico a pico) e a frequência (49,785 Hz) mantêm-se, mas o traço é nitidamente mais fino. A perturbação vem, portanto, dos motores, nem do andar de saída nem da cadeia digital.
A distorção e o ruído da tensão de saída
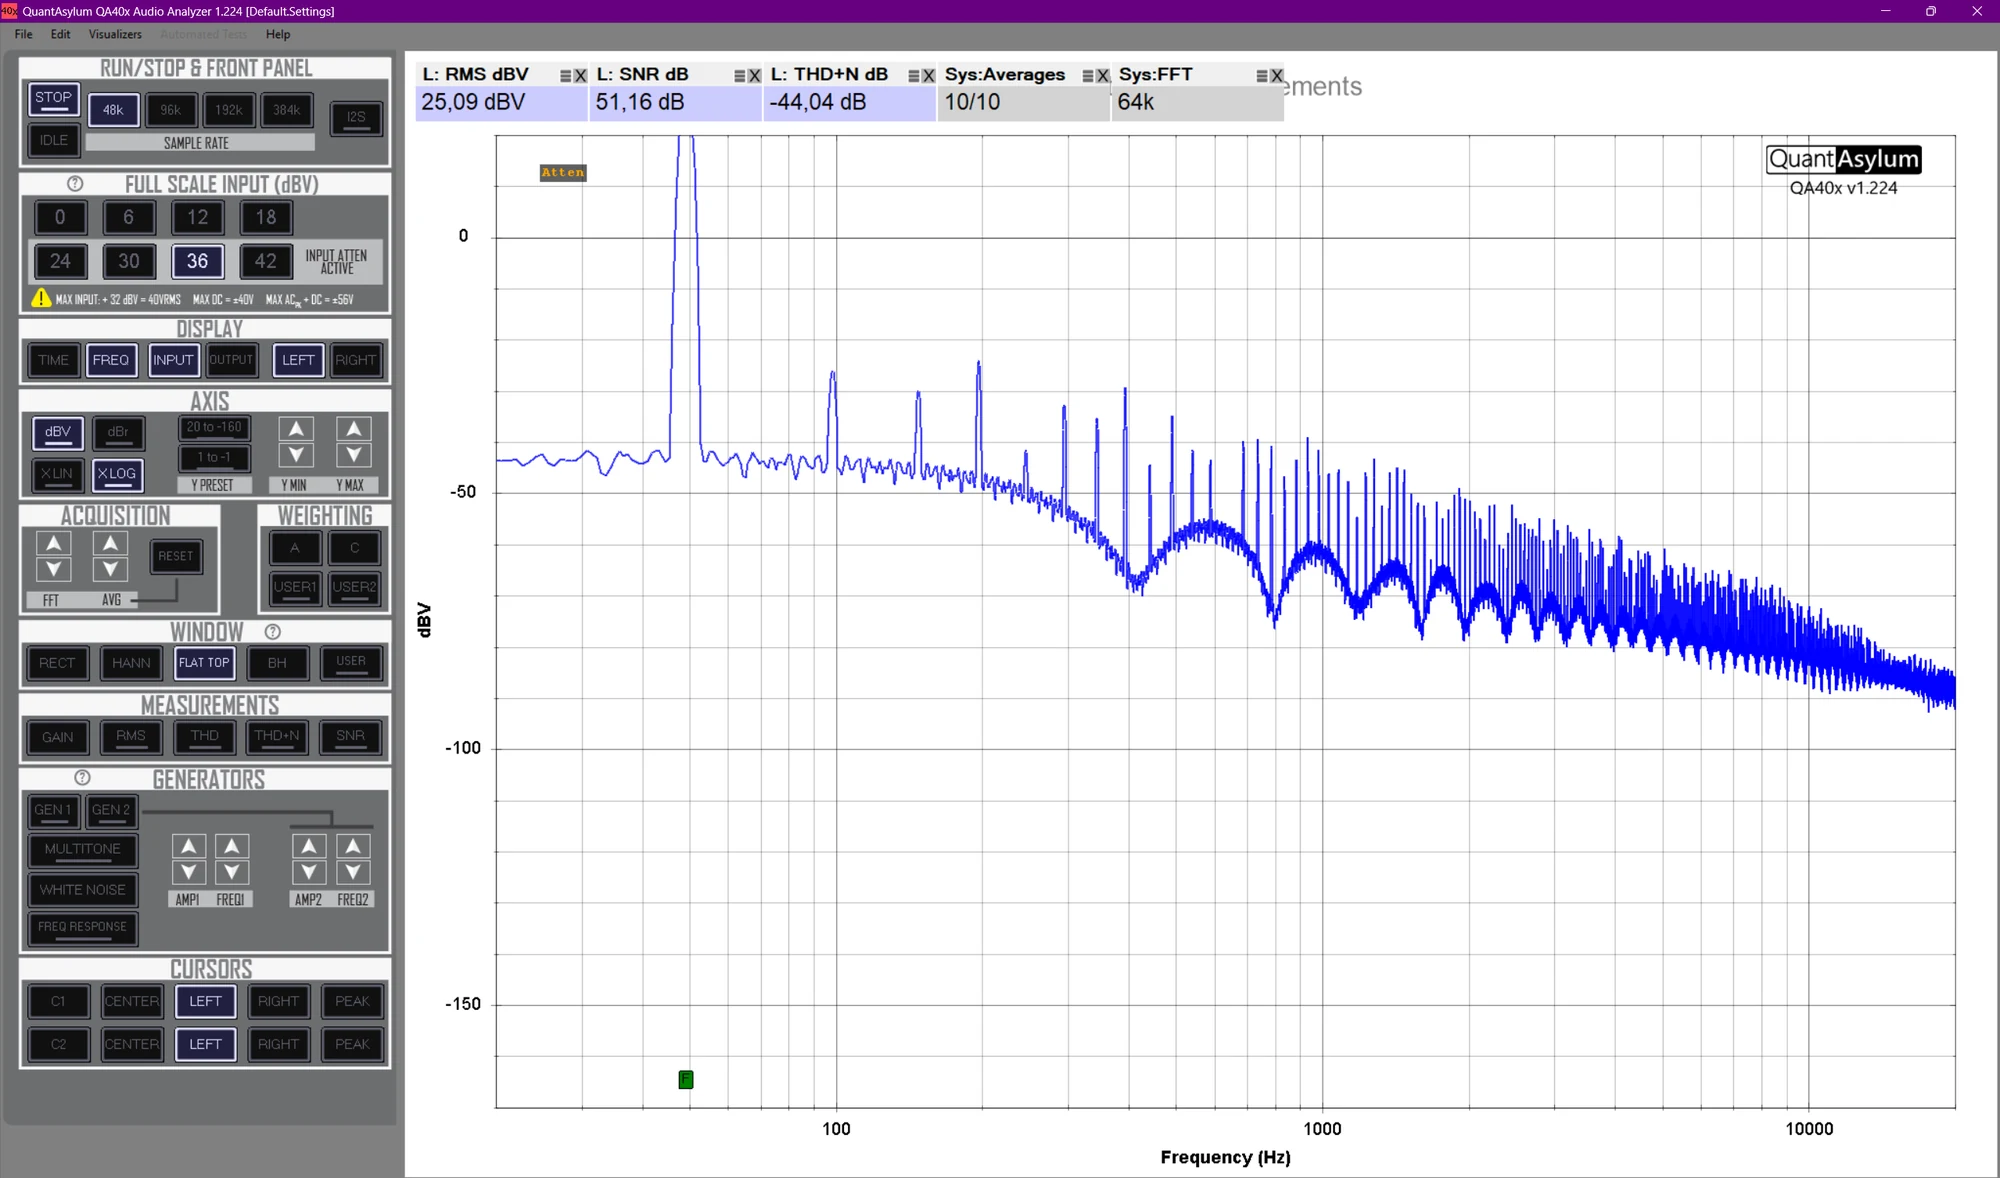
A Isostase não é um amplificador de áudio: alimenta motores síncronos a 50 a 120 Hz. O THD+N é por isso usado aqui como indicador da pureza da tensão de saída, não como uma grandeza de audição. Medições com o analisador QuantAsylum QA403 na saída da Isostase, configuração de série: primeiro com resistências de 150 Ω no lugar dos motores (a cerca de 50 Hz, ou seja, 33⅓ rpm, e depois a cerca de 67 Hz, ou seja, 45 rpm), depois com os motores montados a 33⅓ rpm. FFT de 64 k pontos, amostragem a 48 kHz, janela flat top, 10 médias.
| Carga | Velocidade | Nível | THD+N | Relação sinal-ruído |
|---|---|---|---|---|
| 150 Ω | 33⅓ rpm | 25,08 dBV (18,0 V RMS) | −66,50 dB (0,047 %) | 94,23 dB |
| 150 Ω | 45 rpm | 25,79 dBV (19,5 V RMS) | −66,97 dB (0,045 %) | 93,37 dB |
| Motores | 33⅓ rpm | 25,09 dBV (18,0 V RMS) | −44,04 dB (0,63 %) | 51,16 dB |
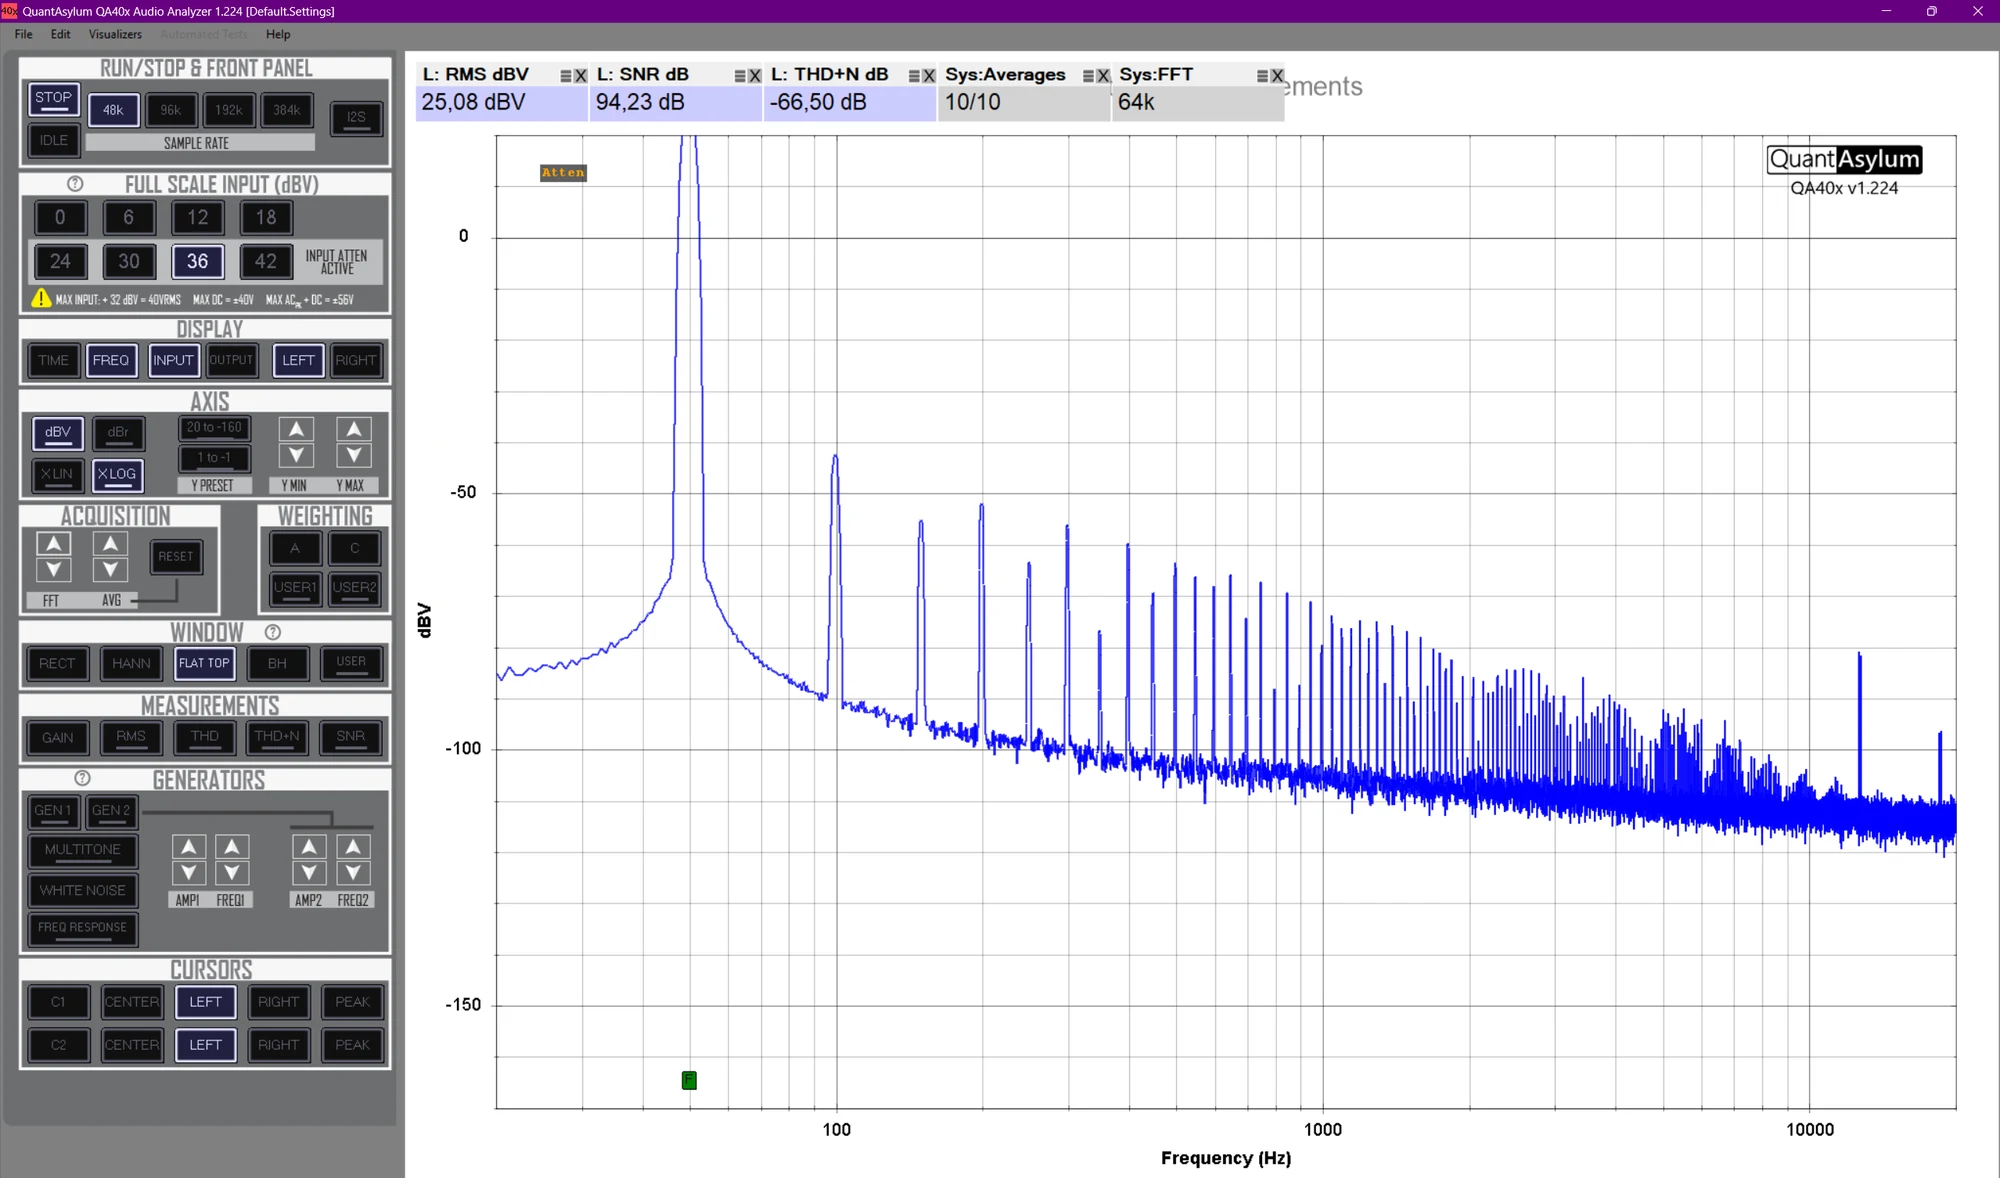
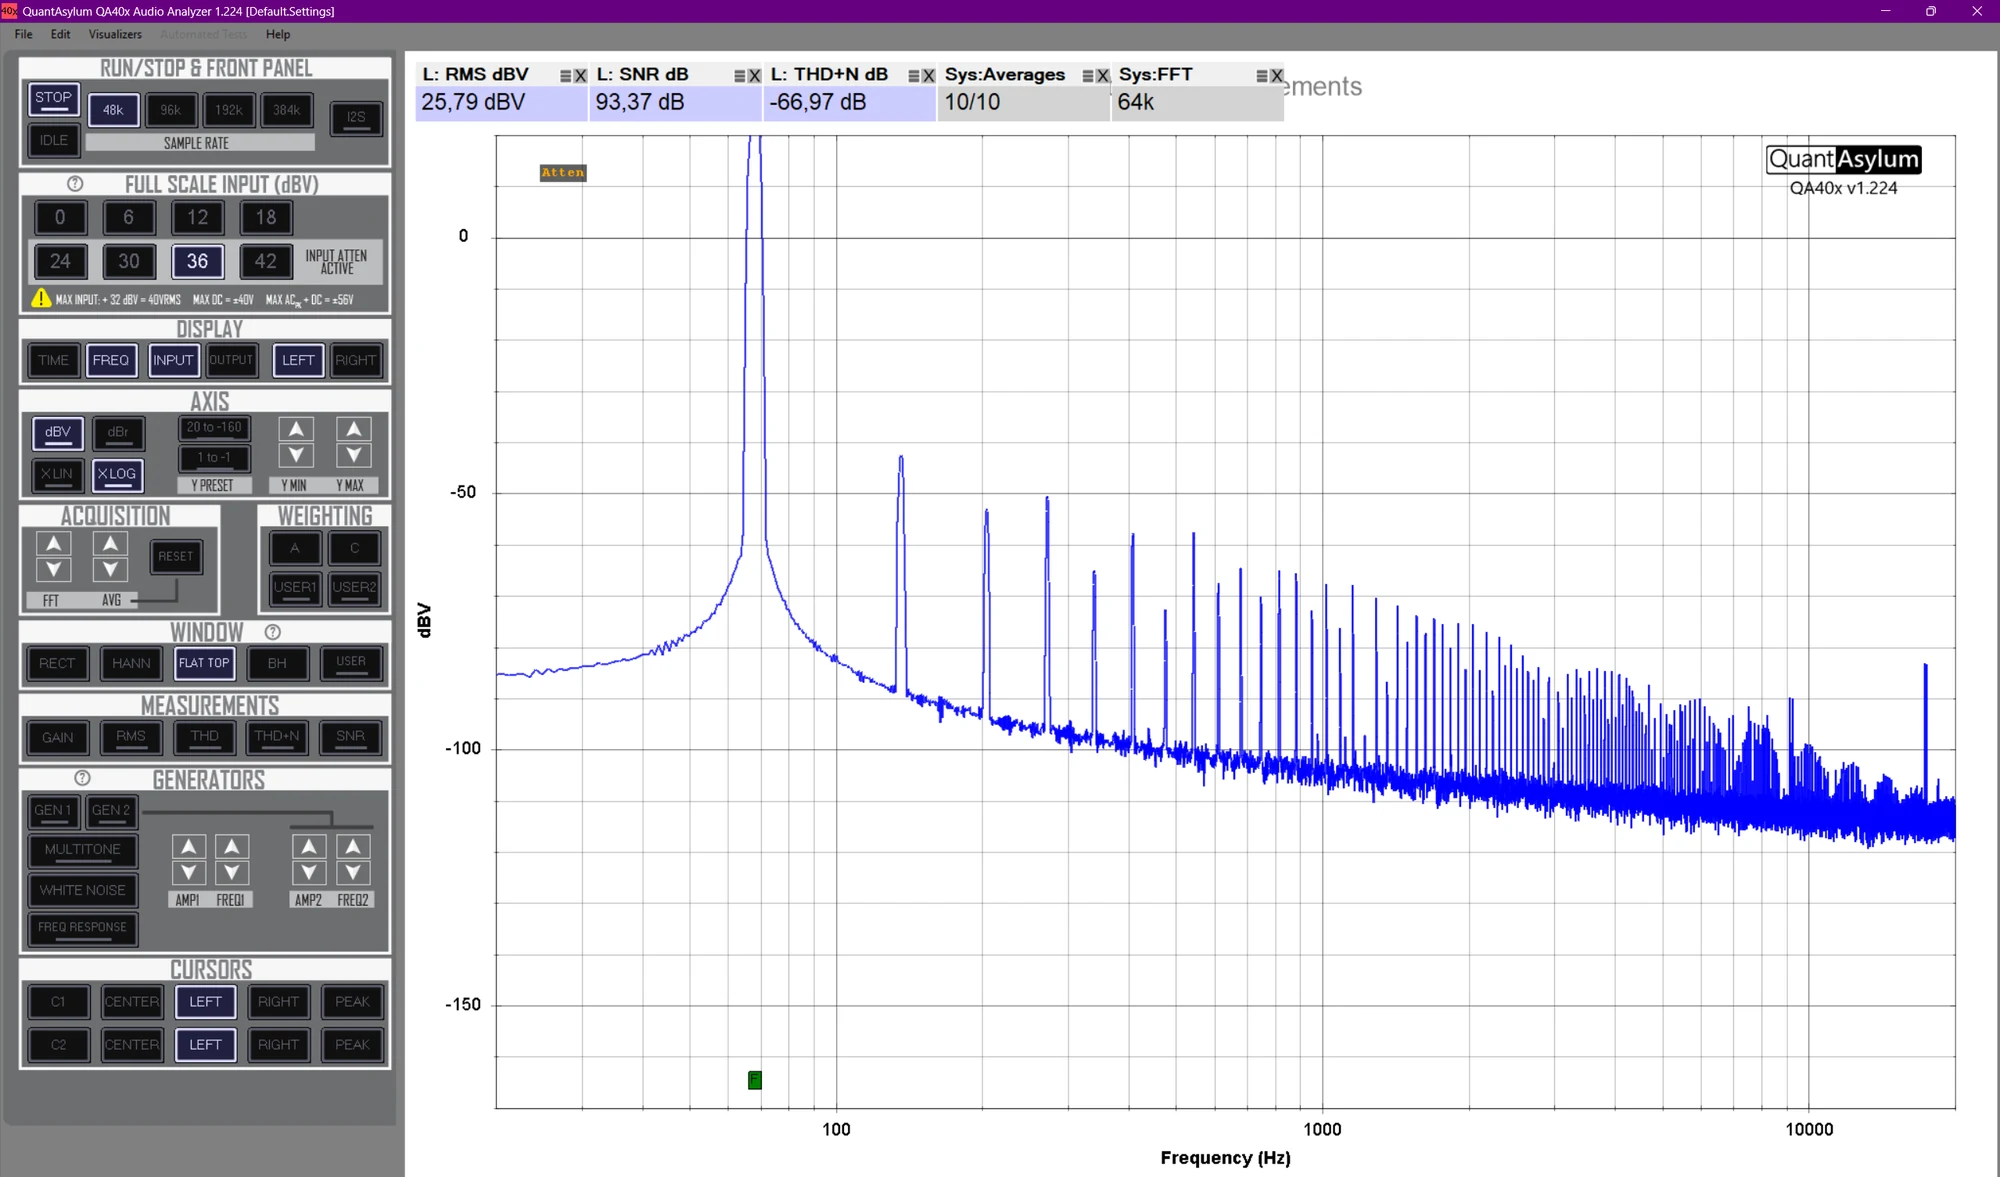
Sobre resistências, o THD+N é de 0,045 a 0,047 %. O segundo harmónico domina, a cerca de −68 dB abaixo da fundamental; todos os seguintes estão a −76 dB ou menos, e o ruído, a −94 e −93 dB, é desprezável face à distorção. Os valores por harmónico são lidos no gráfico, com cerca de ±1 dB; a sua soma reproduz o THD+N apresentado. As riscas deslocam-se com a frequência de saída (cerca de 100, 150 e 200 Hz a 33⅓ rpm, cerca de 135, 200 e 270 Hz a 45 rpm): não vêm, portanto, da rede elétrica.
Com os motores, o THD+N sobe para 0,63 %, 13 a 14 vezes mais. O piso de ruído sobe 30 a 40 dB consoante a frequência: a relação sinal-ruído cai de 94 para 51 dB, e os harmónicos 2 a 8 ficam entre −49 e −67 dB abaixo da fundamental (leitura no gráfico; a sua soma é de cerca de −45 dB e, com o ruído, reproduz o THD+N apresentado). Isto é coerente com a espessura do traço vista no osciloscópio: um ruído a −51 dB de um sinal de 18 V RMS corresponde a cerca de 50 mV RMS. Este excesso vem dos motores, nem do andar de saída nem da cadeia digital: só a carga muda, e desaparece quando os motores são substituídos por resistências.
Arranque e paragem
Tempos medidos com um prato de 12 kg, a partir da paragem. A «subida» é o tempo necessário para atingir a velocidade nominal com ±0,5 %. A regulação pelo sensor ótico está inativa durante a subida: ativa-se no fim da rampa e estabiliza em 3 s. Sem sensor, o gira-discos fica pronto a ouvir assim que a subida termina; com o sensor, 3 s depois.
| Velocidade (rpm) | Motores | Subida (±0,5 %) | Pronto a ouvir, sem sensor | Pronto a ouvir, com sensor | Rampa de paragem | Paragem total |
|---|---|---|---|---|---|---|
| 33⅓ | 1 motor | 7,0 s | 7,0 s | 10,0 s | 4,2 s | 5,0 s |
| 33⅓ | 2 motores | 5,0 s | 5,0 s | 8,0 s | 2,1 s | 2,9 s |
| 45 | 1 motor | 8,5 s | 8,5 s | 11,5 s | 6,0 s | 6,8 s |
| 45 | 2 motores | 5,8 s | 5,8 s | 8,8 s | 3,0 s | 3,8 s |
| 78 | 1 motor | 26,2 s | 26,2 s | 29,2 s | 11,1 s | 12,0 s |
| 78 | 2 motores | 14,6 s | 14,6 s | 17,6 s | 5,6 s | 6,4 s |
«Rampa de paragem» é a duração da desaceleração comandada. «Paragem total» é o tempo até à imobilização completa do prato.
A subida é mais lenta a 78 rpm: os pequenos motores deste tipo perdem binário quando a frequência aumenta, e o programa limita a aceleração para evitar qualquer perda de sincronismo. Com dois motores há mais binário disponível: a subida é mais rápida e a rampa de paragem tem metade da duração.
Os limites destas medições
- Um só canal (canal L do analisador); a fundamental ultrapassa o topo do gráfico, o valor indicado é a tensão RMS medida; a medição com motores foi feita apenas a 33⅓ rpm.
- Os valores absolutos de wow e flutter refletem toda a cadeia (disco, cápsula, braço, prato). Só a comparação entre configurações tem sentido aqui, e nenhum instrumento independente foi usado para medir o W&F.
- A velocidade é deduzida do tom de teste, confirmada pelo sensor ótico da plataforma e por uma faixa de 1 kHz do mesmo disco. Estas verificações não são totalmente independentes, e não foi usado nenhum estroboscópio de quartzo.
- A ponderação atenua fortemente as componentes muito lentas, como a excentricidade do disco.
- A dispersão de uma passagem para outra não é publicada.
- Estes números nada dizem sobre o que o ouvido escuta.
O que fica
Com a Isostase, a velocidade é mantida a cerca de 0,03 % da nominal, enquanto as fontes originais medidas tal como estavam se desviam 0,6 a 1,5 %, sem degradação mensurável do wow e flutter. Seguir-se-ão mais medições.
Vídeos relacionados: Velocidade do prato